

Bildkälla: Mihail Onaca
Andreas Burkert
Medverkande: Dr. Clara Martina Martinez, Frank Sayer
Testkörningar på Porsche Computer Engineering Virtual ADAS Testing Center (PEVATeC)
Utvecklare skapar en virtuell värld för att testa, träna och validera förarassistanssystem och funktioner för autonom körning. På Porsche Engineering Virtual ADAS Testing Center (PEVATeC) skapas datagenererade miljöer med fysikaliskt realistiska effekter som inte går att skilja från tester i verklig trafik.
Ingen person är mer uppmärksam i trafiksituationer än ett förarstödssystem. Ändå krävs både optiska och radarbaserade sensorsystem för att registrera omgivningen för detta ändamål mycket noggrannare än vad en erfaren förare någonsin skulle kunna göra. Med hjälp av data från de många kamera-, radar-, lidar- och ultraljudssystem som är installerade och sammankopplade i bilen fastställer algoritmer styrstrategier på en bråkdel av en sekund för att optimalt styra fordonet i en riskfylld situation. Och de gör det med enastående precision. Det är därför inte förvånande att förarstödssystem – även kända som ADAS (Advanced Driver Assistance Systems) i branschen – bevisligen minskar olycksrisken på vägarna. För varje ytterligare ADAS-system kommer fordonsutvecklarna ett steg närmare visionen om olycksfri körning. Men vägen dit är sannerligen så svår som man kan föreställa sig.
Detta gäller i synnerhet för autonom körning. Med hjälp agila utvecklingsmetoder har ingenjörer gjort stora framsteg i utvecklingen, men är fortfarande långt ifrån att behärska alla tekniska krav. I pilotprojekt på allmänna vägar under kända och begränsade förhållanden uppvisar dock självkörande fordon en ekonomisk och säker körstil i låga hastigheter. Till skillnad från förarstödsystem med sina precist definierade uppgifter måste ett autonomt fordon dock kunna bemästra alla körsituationer och helt ersätta föraren. Dessutom är de kritiska förhållandena för ADAS och autonom körning inte nödvändigtvis desamma som för mänskliga förare och är ännu inte helt klarlagda.
“Det skulle vara omöjligt att utföra de nödvändiga testerna för ADAS på vägen. Det är därför vi har utvecklat PEVATeC.” Frank Sayer, Senior Manager Virtual Vehicle Development
Autonom körning kräver fortfarande omfattande tester. Forskare vid den amerikanska tankesmedjan RAND Corporation anser till exempel att helt autonoma fordon skulle behöva köra hundratals miljoner och i vissa fall hundratals miljarder miles för att testa de enskilda systemen och deras interaktioner på ett robust och meningsfullt sätt. De hävdar till exempel att det skulle krävas cirka elva miljarder miles för att minska risken för en dödsolycka orsakad av ett autonomt fordon med 20 procent jämfört med en mänsklig förare. Om 100 testfordon användes 24 timmar om dygnet, sju dagar i veckan, skulle testkörningarna ta ungefär 500 år vid en medelhastighet av 40 kilometer i timmen och cirka 250 år vid en medelhastighet av 80 kilometer i timmen – tidsramar och kostnader som uppenbart är oförenliga med produktutveckling.
Även vid semi-autonoma körfunktioner skulle en mängd ingenjörer behöva testa ADAS-systemen under flera år för att validera varje tänkbart scenario. Frank Sayer är väl medveten om att detta varken varken skulle vara ekonomiskt försvarbart eller genomförbart, för att inte tala om att det också skulle vara extremt farligt för andra trafikanter. “Det skulle vara omöjligt att göra detta på vägen”, förklarar chefen för virtuell fordonsutveckling på Porsche Engineering. Tanken är därför att flytta över många av dessa kilometer till labbet genom digitalisering och omfattande datorsimuleringar – närmare bestämt till Porsche Engineering Virtual ADAS Testing Center (PEVATeC). Under kommande år kommer PEVATeC att skapa virtuella världar som omfattar alla relevanta situationer på vägen och därmed fungera som testfall för algoritmer och sensorer som används i förarstödsystem.
Återskapa kritiska situationer
Testkörningar i en simulerad miljö är inte bara billigare, tidsbesparande och möjliga med mindre organisatorisk insats – de kan också återskapa och modifiera kritiska situationer från den verkliga vägtrafiken. Dessutom kan simulering hjälpa till att upptäcka nya kritiska scenarier som ännu inte har förståtts av den mänskliga föraren, men som är avgörande för att garantera säkerheten vid varje tänkbart användningsfall av sensorbaserad autonom körning.
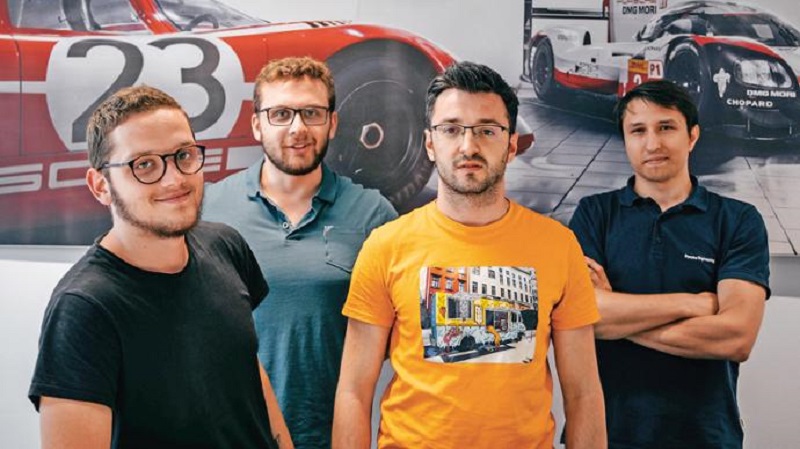 Experter på genererade datavärldar: medarbetarna på Cluj-kontoret spelar en avgörande roll i
utvecklar programvara för PEVATeC. Bildkredit: Mihail Onaca
Utöver realtidsförmåga måste de skapade virtuella verkligheterna också kunna producera fysikaliskt realistiska effekter. Digitalt reproducerade objekt som vägar, trottoarer, husväggar och fordon måste ha exakt samma egenskaper som de som finns i faktisk vägtrafik – först då kan de förse kamera-, lidar-, radar- och ultraljudssystemen med realistisk indata. Det magiska ordet är “fysikaliskt baserad rendering”: befintliga metoder för objektrendering innebär att egenskaper som yttruktur, färgtoning och ljuskällor simuleras på ett förenklat sätt som dessutom sparar resurser. Fysikaliskt baserad rendering är däremot en beprövad metod för realistisk avbildning av ljusreflexion och ljusbrytning på trefaldiga objekt. Huvuduppgiften här är att representera fysikaliskt korrekta fördelningsmönster för ljus.
För att minimera skillnaderna mellan verkliga och virtuella körprov arbetar ingenjörerna på PEVATeC intensivt med en så exakt fysisk materialdefinition som möjligt samt algoritmer som återger ljuset på ett verklighetstroget sätt. Detta är viktigt för att förhindra att förarstödssystem gör situationsanpassade felbedömningar på grund av faktorer som smutsiga kameralinser eller multipla reflektioner av radarvågorna. Av denna anledning kan effekten av väderförhållanden och belysning på till exempel ett fordons kamerabaserade sensorer visas med en knapptryckning. “Detta inkluderar även effekterna av lågt stående sol, en våt och reflekterande vägbana samt en snötäckt vägbana”, förklarar Sayer.
Inklusive dynamiska objekt
I framtiden kommer till och med vägytan, med alla sina ojämnheter, att kunna beräknas lika realistiskt som konsekvenserna av en smutsig kameralins. Även att utföra tester under olika förhållanden på riktiga vägar är svårt att uppnå i praktiken. Dessutom har utvecklarna ett flertal virtuella objekt som träd och vardagsföremål till sitt förfogande för att göra gatumiljön så realistisk som möjligt. Autonoma fordon måste trots allt känna igen potentiella risker även där vägens sträckning är otydlig. Detta inkluderar förmågan att integrera dynamiska objekt i simuleringen, det vill säga människor, cyklister och andra trafikanter, som bör röra sig naturligt i den digitala 3D-världen.
Simulink, ROS och OpenDRIVE kan anslutas till PEVATeC via datagränssnitt.
Om de individuella scenarierna nu jämförs med varandra i verkliga och virtuella körprov kan slutsatser dras om den övergripande simuleringens noggrannhet. Detta leder också till uppkomsten av en allt mer exakta bas för att optimera sensorsystemen i fordonet genom simulering – till exempel genom att virtuellt testa olika monteringsplatser för en ultraljudssensor i fordonet. Detta möjliggör snabb validering och kalibrering av optiska och radarbaserade sensorer. Datagränssnitt till exempelvis Simulink, ROS eller OpenDRIVE är tillgängliga för alla avdelningar som är involverade i utvecklingsprocessen så att resultaten senare kan integreras i simuleringen av hela fordonet.
En annan viktig uppgift som utförs av PEVATeC är klassificering av objekt. Sensorintelligensen måste programmeras för att känna igen vägmärken, människor och situationer även under de svåraste förhållanden. Detta kräver träning av programvara för bildigenkänning, vilket görs med hjälp av artificiell intelligens och en kombination av riktiga och simulerade bilddata. Systemet visas otaliga variationer av bilder eller videosekvenser så att det kan tränas med hjälp av maskininlärning för att korrekt klassificera objekt och situationer. Högpresterande datorer utför denna märkning automatiskt. Endast i det simulerade scenariot är alla objekt kända och placerade i spelmotorn. På detta sätt kan objekten i bilden automatiskt identifieras, dimensioneras och karakteriseras.
ADAS-testcenter: infrastruktur för ett högprestandaberäkningscenter
Eftersom den virtuella testningen, träningen och valideringen av nya fordonsfunktioner kräver att en enorm mängd data bearbetas i realtid, kommer ADAS-testcentrets framtida infrastruktur att likna ett högpresterande datorkluster, där ett betydande antal grafikkretsar (GPU:er) kommer att krävas för att bearbeta den enorma informationsmängden. GPU:er lämpar sig särskilt väl för tillämpningar som rör automatiserad körning eftersom matematiska operationer körs parallellt i dem. De är därför också en väsentlig del av PEVATeC-konceptet. Dessutom finns det lagringskapacitet för en samling scenarier som krävs för att testa och validera olika ADAS-system. Fastställandet av giltig data är en väsentlig förutsättning för utvecklingen av algoritmer som gör att autonom körning kan introduceras på vägarna på ett effektivt och säkert sätt. Det är precis det som PEVATeC är avsett att göra: resultaten från simuleringarna hjälper ingenjörerna att på ett optimalt sätt träna förarstödsystemens styralgoritmer – på ett sätt som gör att de installerade ADAS-systemen självständigt kan hantera de svåraste manövrarna och situationerna.
In brief
Att testa avancerade förarstödsystem och funktioner för autonom körning kräver miljarder testkilometer. Tester på väg räcker inte till för att göra jobbet. Det är därför Porsche Engineering har utvecklat PEVATeC. Ett datorsystem specialiserat på 3D-simuleringar genererar syntetiska data som fungerar som indata för fordonsensorerna. Data är så realistisk att den inte går att skilja från verkligheten. Detta gör det möjligt att flytta många tester från den verkliga till den virtuella världen.






 English
 Deutsch
 Español
 Français
 简体中文
 Svenska
 Русский
 Português do Brasil
 العربية
 Italiano
 Polski
 日本語
 한국어
 हिन्दी
 Norsk nynorsk
 עִבְרִית
Fler berättelser
CES 2026: Fordonstrender lutar sig mot AI mitt i elbilsmarknadens realiteter
Delta i och utforska Nordamerikas största ACT-evenemang för avancerad kommersiell fordonsteknik.
Fiat Topolino EV: En mikrobil designad för vårt expanderande samhälle Defined Community Times
Maserati MC20 Cielo och Grecale SUV tillsammans med viktiga teknik- och ljudpartners visar upp italiensk excellens och innovation på CES 2025
Två prototypmodeller av Honda 0-serien premiärvisas på CES 2025
Elektrisk personlig skyddsutrustning (PPE) är en sak - producerad av Colorado-baserade OEL Worldwide Industries
Volkswagen ID. Buzz med på TIMEs lista över de bästa uppfinningarna 2024
Cadillac bekräftar den första elektriska SUV: n för att tjäna V-seriens märke LYRIQ-V 2026
2025 Mercedes-Benz modellinje Optimal balans mellan uppdateringar av elektrisk effektivitet
Hyundai Motor Company och Škoda Group samarbetar kring utveckling av vätgas och energieffektiva lösningar för mobilitet
Wedge-problem invaderar den 73:e upplagan av Pebble Beach Concours d'Elegance
Det framtida konceptet för helelektrisk Cadillac Luxury Performance The Opulent Velocity